AI 핵심 요약
beta- 샤오미는 27일 26개 모터와 촉각센서 1500개를 탑재한 로봇 손을 공개했다.
- 샤오미 연구팀은 제조공정 데이터 1827개를 분석해 21자유도를 최적점으로 판단했다.
- 샤오미는 다양한 작업에 대응하는 로봇 손을 개발해 유연 제조 자동화를 강화할 계획이다.
!AI가 자동 생성한 요약으로 정확하지 않을 수 있어요.

이 기사는 10월 28일 오전 08시41분 '해외 주식 투자의 도우미' GAM(Global Asset Management)에 출고된 프리미엄 기사입니다. GAM에서 회원 가입을 하면 9000여 해외 종목의 프리미엄 기사를 보실 수 있습니다.
이 기사는 인공지능(AI) 번역을 바탕으로 전문 기자들의 검증과 분석을 거쳐 생산된 콘텐츠로, 원문은 중국 금융·증권 전문매체 금융계(金融界) 10월 27일자 기사입니다.
[서울=뉴스핌] 배상희 기자 = 중국 샤오미(1810.HK)가 공장 자동화 등 유연 생산 환경에 활용할 수 있는 고자유도 생체모방 덱스터러스 핸드(Dexterous Hand, 정밀 로봇 손)의 연구개발 성과를 공개했다. 모터 26개를 결합한 구동 시스템과 손바닥 전체에 적용된 1500개 지점의 촉각 감지 기능을 갖춘 것이 특징이다.
27일 샤오미 기술 공식 웨이보 계정에 따르면 이번 기술은 샤오미 자동차 스마트 제조 부문 중간시험센터의 실제 생산 데이터를 바탕으로 설계됐다. 특정 작업에 국한되지 않고 다양한 제조 공정에서 정교한 조작을 수행할 수 있는 범용 로봇 손을 목표로 개발됐다.
연구팀은 공장 내 16개 대표 작업 구간의 표준작업절차(SOP) 2579개 가운데 1827개를 대상으로 다각도 영상 촬영과 동작 포착 데이터를 수집했다. 해당 데이터는 대표 작업 구간에서 사람이 수행하는 작업의 70.8% 이상을 포괄한다.
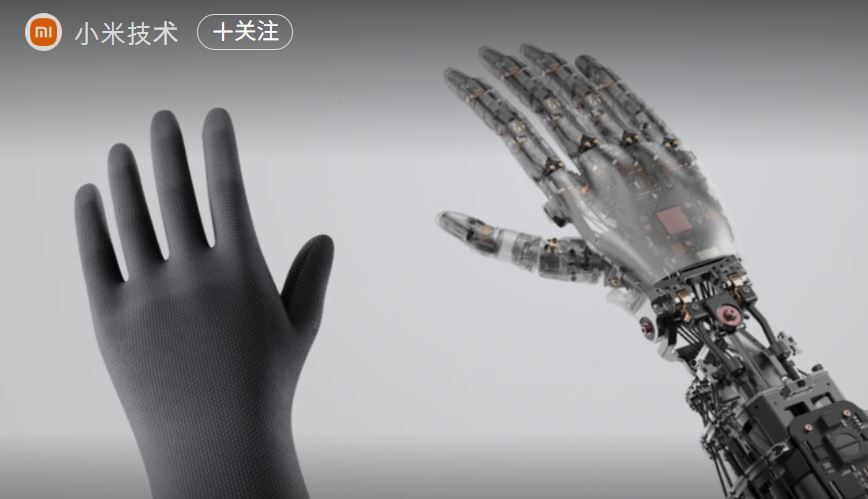
연구팀은 자유도 활용률, 관절 간 연동 관계 분석, 파지 시뮬레이션 등을 통해 공장 작업 환경에서 21 자유도(DOF, 로봇 손이 독립적으로 움직이거나 제어할 수 있는 운동의 수)가 작업 범위와 기술적 효율성을 고려한 최적의 균형점이라고 판단했다.
6~15자유도 모델과 비교하면 평균적으로 안정적인 파지에 성공할 확률이 15~38% 높아졌다. 반면 자유도를 23개 이상으로 늘리면 추가 개선 효과가 뚜렷하게 둔화하는 것으로 나타났다.
구동 방식은 힘줄과 유사한 케이블을 활용하는 방식이 중심이다. 여기에 직접 구동 방식의 자유도 5개를 결합해 총 26개 모터로 구동하는 하이브리드 구조를 적용했다. 케이블 구동용 모터를 주로 아래팔 부분에 배치해 손 자체의 무게를 324g으로 줄였다. 이를 통해 손끝의 회전 관성을 낮추고 제어 반응 속도를 높였다는 설명이다.
샤오미는 이번 기술을 바탕으로 다양한 작업에 대응할 수 있는 로봇 손을 개발해 유연 제조 분야의 자동화 역량을 강화할 계획이다.
pxx17@newspim.com